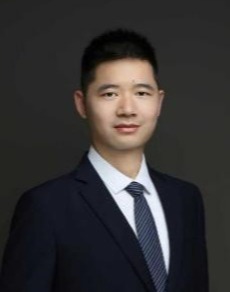
 李云辉
硕导 联系方式:liyunhui@shu.edu.cn
|
l 个人简介
李云辉,上海大学机自学院教师,硕士生导师,上海市东方英才。
从事智能自主无人系统导航相关理论技术及应用等方面的研究。主持/参与国家自然科学基金、中国博士后科学基金、中国科学技术协会人才、上海市农业科技创新、上海市科委、上海市教委以及企事业单位横向委托项目10余项;发表高水平论文30余篇。现为中国自动化学会、中国农业工程学会、中国农业机械学会、中国神经科学学会、上海市机器人学会等会员。
l 主要研究领域
1、无人系统自主感知-规划-决策-控制:针对无人车、无人机等野外无人设备的定位与建图、路径规划与避障、轨迹跟踪控制等方面进行研究;
2、空地跨域协同无人集群:针对无人车、无人机等各类无人系统构成的无人集群协同目标搜索、围捕、环境建模等方面进行研究;
3、基于大模型驱动的无人系统自主导航:针对无人车、无人机搜索或操控等任务需求,开展深度学习、强化学习等具身智能相关算法研究。
l 讲授课程
《检测技术基础》
《深度强化学习与大语言模型》
l 代表性成果
在《Computers and Electronics in Agriculture》、《IEEE Transactions on AgriFood Electronics》、《IEEE Robotics and Automation Letters》等国内外学术期刊发表SCI/EI/高被引论文30余篇。
▪ 论文
1、Ou Fang , Li Yunhui, Li Nan , et.al. SG-ISBP: Orchard Robots Localization and Mapping with Ground Optimization and Loop Closure Detection Integration[J]. IEEE Sensors Journal, 2024, DOI: 10.1109/JSEN.2024.3369657.
2、Ou Fang, Li Yunhui, Miao Zhonghua. Place Recognition of Large-Scale Unstructured Orchards with Attention Score Maps[J]. IEEE Robotics and Automation Letters, 2023, 8(2): 958-965.
3、Cui Jiashan, Li Yunhui, Huo Ju, et. al. A measurement method of motion parameters in aircraft ground tests using computer vision[J]. Measurement, 2021, 174: 108985.
4、Yu Fuchao, Xiu Xianchao, Li Yunhui. A survey on deep transfer learning and beyond[J] Mathematics, 2022,10(9):3619
5、李云辉, 修贤超, 苗中华. 基于交叉矢量的视觉-激光测距系统结构参数标定[J]. 仪器仪表学报, 2022, 43(10):185-194.