|
吴璠 副教授,硕导 联系方式:wufan@shu.edu.cn
|
吴璠,上海大学机自学院副教授,获评上海市高层次人才。2020年毕业于伦敦国王学院获机器人学博士学位,2020至2025于慕尼黑工业大学(TUM)机器人与机器智能研究所任高级科学家、机器人学习研究组负责人,合作导师Sami Haddadin教授。作为技术骨干和课题负责人参与多项欧盟地平线、德国BMBF等科研项目。吴博士主要从事机器人执行器、机械臂运动控制、最优控制和强化学习、任务规划、触觉灵巧操作、具身智能等研究,关注其在智能工厂和柔性制造场景的应用,在德期间项目合作企业包括宝马、Franka机器人、TQsystems、Wittenstein、Linde集团等;曾带领群体机器人团队打造了首个大规模双臂机器人实验和数据采集集群,达50台规模。在T-RO,T-ASE,RAM,RA-L等机器人领域核心期刊和ICRA,IROS等顶会发表高水平论文40余篇,长期担任机器人顶刊T-RO审稿人、多次在ICRA/IROS/Automatica等学术或行业顶会组织研讨会和比赛。
1、机器人与机器智能
2、柔性机器人与驱动系统
3、智能工厂与柔性装配
4、触觉力控与灵巧操作
5、任务规划与具身智能架构
▪ 论文
1、Fan Wu*, Matthew Howard, Energy Regenerative Damping in Variable Impedance Actuators for Long-Term Robotic Deployment. IEEE Transactions on Robotics, 2020.
2、Yansong Wu, Zongxie Chen, Fan Wu*, Lingyun Chen, Liding Zhang, Zhenshan Bing, Abdalla Swikir, Alois Knoll, Sami Haddadin. TacDiffusion: Force-domain Diffusion Policy for Precise Tactile Manipulation, IEEE International Conference on Robotics and Automation (ICRA), 2025
3、Jicong Ao, Fan Wu*, Yansong Wu, Abdalla Swikir, Sami Haddadin, LLM-as-BT-Planner: Leveraging LLMs for Behavior Tree Generation in Robot Task Planning, IEEE International Conference on Robotics and Automation (ICRA), 2025
4、X Zhao, Y Wang, Y Wu, F Wu, T Sun, Z Miao, S Haddadin, A Knoll. Video-to-BT: Generating Reactive Behavior Trees from Human Demonstration Videos for Robotic Assembly. 2026 IEEE International Conference on Robotics and Automation (ICRA)
5、S Schneider, Y Wu, L Johannsmeier, F Wu*, S Haddadin. A Scalable Platform for Robot Learning and Physical Skill Data Collection. IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS).
▪ 成果展示
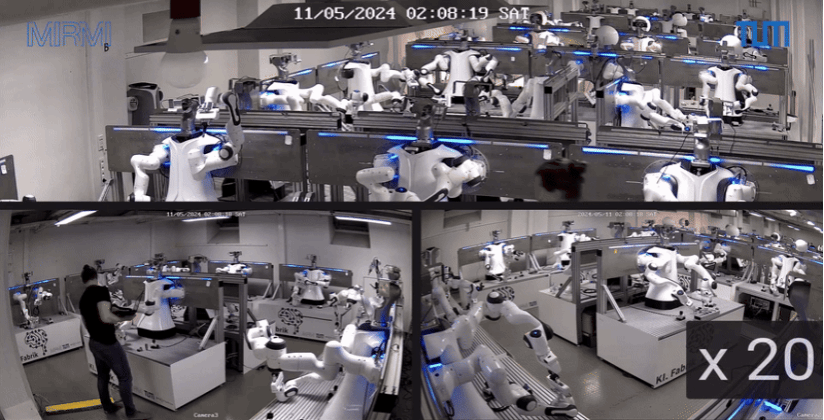
Figure 1 群体学习系统
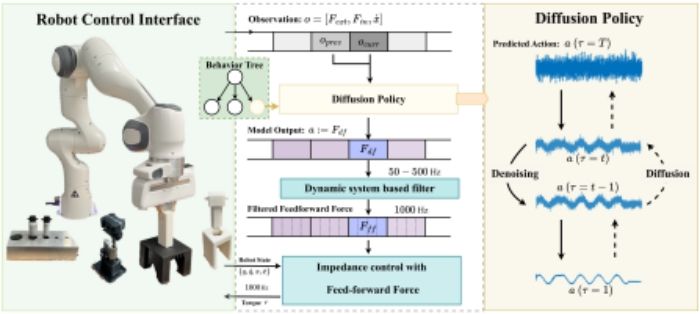
Figure 2 TacDiffusion:基于扩散策略模仿学习力控操作策略
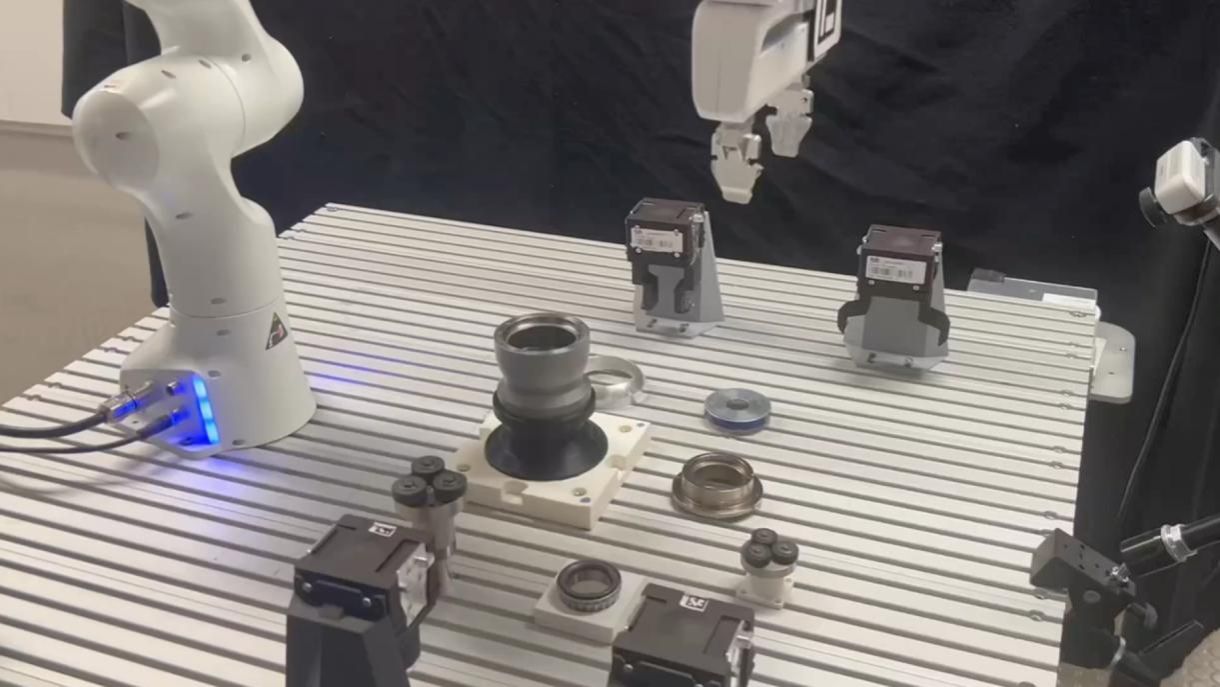
Figure 3 LLM-as-BT-planner: 基于大语言模型的行为树生成,用于装配操作规划
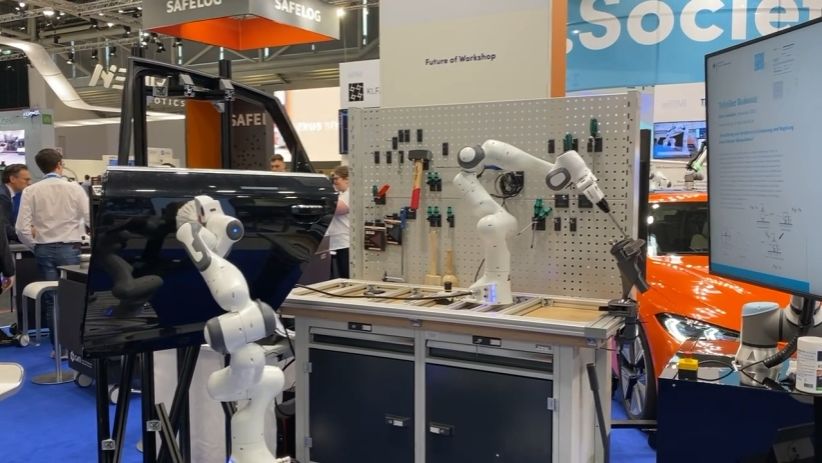
Figure 4 基于Unified Force-Impedance Control的机械臂控制,用于机器人打磨曲面
1、与慕尼黑工业大学、伦敦国王学院保持紧密合作。