
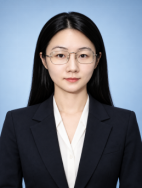
孙欣
实验师,硕导
联系方式:sunxin52@shu.edu.cn
l 个人简介
孙欣,上海大学工程训练中心实验师、硕士生导师。
从事个性化康复机器人智能控制方法研究,将智慧信息技术与康复产业相结合,以大数据分析技术、人工智能与物理引擎等技术为核心,构建个性化沉浸式虚拟康复训练环境与智能交互体系,推动康复训练向数字化与智能化深度演进。主持及参与上海市经信委、上海市科委项目3项;发表高水平论文30余篇;获发明专利1项。
l 主要研究领域
1、个性化康复机器人智能控制方法研究
2、复杂机电装备可解释连续学习方法研究
3、智能制造与数字孪生实践教学
l 代表性成果
在《ISA Transactions》、《Applied Intelligence》等国内外学术期刊发表SCI/EI论文30余篇、获授权发明专利1项。
▪ 论文
1、Hao Duan;Jiajun Wu;Xin Sun*;Haijie Yang ;Donghuan Shen;Shuai Guo.Cross-coupled synchronization control strategy for rebar binding robots based on impedance control.ISA Transactions, 2026,176:671-683.
2、Hao Duan ; Xin Sun* ; Haijie Yang ; Xingping Liu ; Shuai Guo*. Design and Experimentation of a Dexterous End-Effector for RebarTying Robots Based on Anthropomorphic Trajectories, Mechatronics, 2026, 116 : 103484.
3、ChunHui Wen ; Xin Sun* ; Shuai Guo*. (2025). Automating High-Dimensional Musculoskeletal Control: An Anatomical Adaptation Pipeline for Motion Imitation. 2025 International Conference on Cyber-Physical Social Intelligence (CPSI),DOI: 10.1109/CPSI66656.2025.11343954
4、Wang, X.;Wu, J.; Yang, F; Sun, X*; Guo, S*. (2025). Adaptive Control Strategy for Asymmetric Gait Rehabilitation. 2025 International Conference on Cyber-Physical Social Intelligence (CPSI),DOI:10.1109/CPSI66656.2025.113439434
5、Sun Xin ; Wang Haotian* ; Liu Shulin ; Li Dong ; Xiao Haihua.Self-updating continual learning classification method based on artificial immune system, Applied Intelligence, 2022, 52 (11):12817-12843.
6、Sun Xin ; Wang Haotian* ; Liu Shulin ; Xiao Haihua ; Wang Lu. Continual learning fault diagnosis method based on grid-based artificial immune system, Measurement Science and Technology, 2022, 33(11): 115004.
7、Duan, H; Yang, HJ ; Ji, KH ; Sun, X* ; Guo, S*. Mechanism design and multilevel topology-size optimization of a wheel-legged rebar tying robot for unstructured meshes.INDUSTRIAL ROBOT-THE INTERNATIONAL JOURNAL OF ROBOTICS RESEARCH AND APPLICATION.2026. DOI10.1108/IR-12-2025-0474(early access)
8、Wu, JJ; Yang, HJ ; Liu, XP; Sun, X*; Guo, S ; Duan, H*.Research on Task Sequence Planning and Trajectory Optimization for the End-Effector of a Rebar Tying Robot.JOURNAL OF FIELD ROBOTICS.2026.DOI10.1002/rob.70301(early access)
▪ 获奖
中国互联网协会2025年首届“AI领航杯”“人工智能+”应用与技能大赛三等奖(排名1/8)、中国自动化学会第一届全国建筑机器人技能大赛铜奖(排名4/6)
▪ 知识产权
1、郭帅;汪祺;蒋海里:段浩;刘攀攀:孙欣; 一种基于BIM多传感器融合的自适应加权定位方法及电子设备, 2024-12-31, 中国, ZL 2024 1 1979760.1 (发明专利)
▪ 著作
1、张海光, 饶珺, 李晋, 曾婵玉, 孙欣, 周昕, 张一帆, 林佳. 电子工程与创新实践教程[M]. 北京: 机械工业出版社, 2025.
l 科研项目
1、上海市经济信息化委员会,高端手机图像传感器研发和产业化,上海市促进产业高质量发展专项资金先导产业创新发展集成电路领域项目,240106,2024/03-2026/6,主持,结题;
2、上海市经济信息化委员会,面向四级康复网络的智慧元宇宙诊疗创新应用场景建设,上海市促进产业高质量发展专项资金新一代信息与通信技术发展项目,240404,2024/06-2026/9,参与,结题;
3、上海市科委,“智械元梦”联盟-中本贯通的工程科创人才培养体系探究,25DZ2303300,创新生态建设计划“科普与科技传播”项目,参与,在研;
扫一扫
版权所有 © 上海大学 沪ICP备09014157 沪公网安备31009102000049号 地址:上海市宝山区上大路99号 邮编:200444 电话查询
技术支持:上海大学信息化工作办公室 联系我们